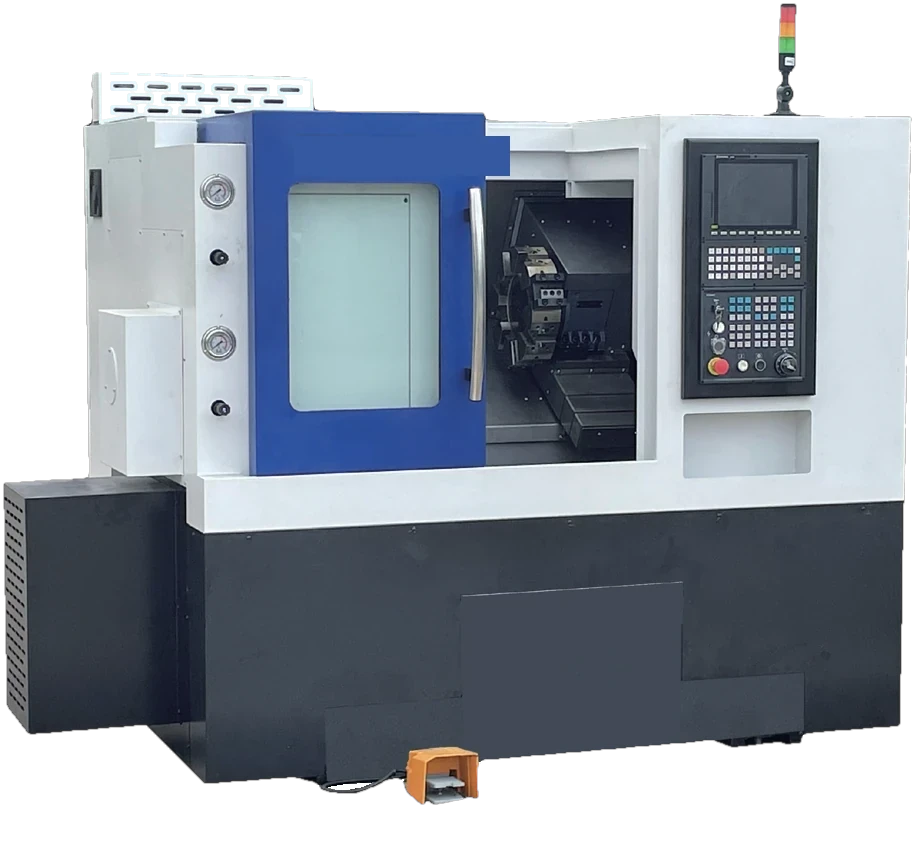
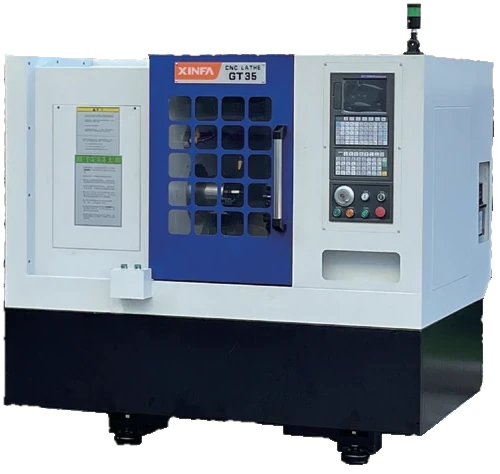
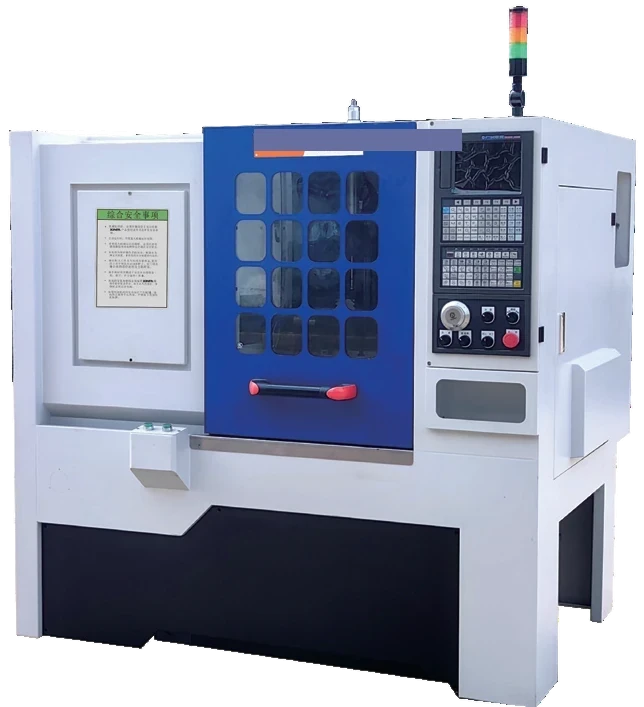
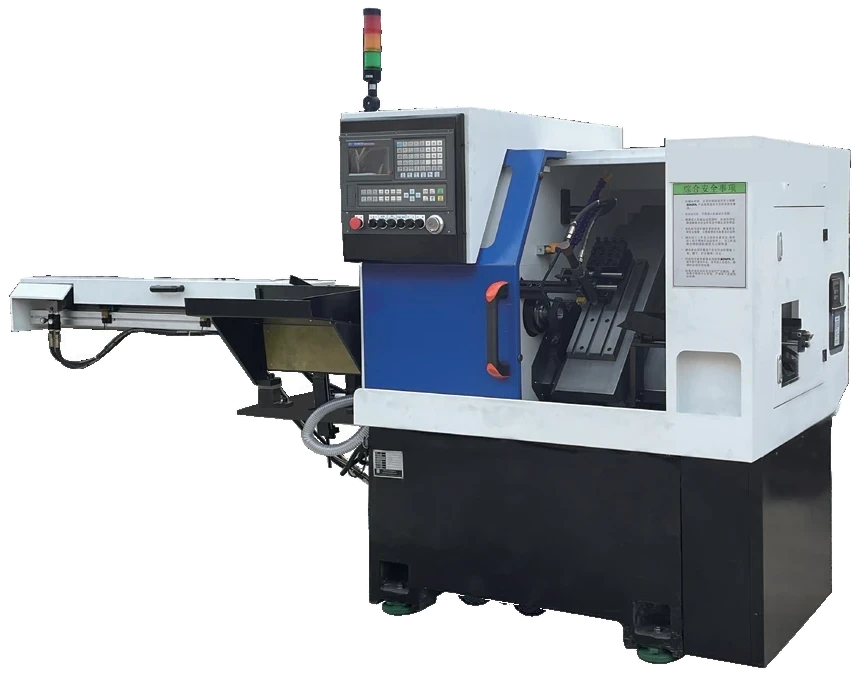
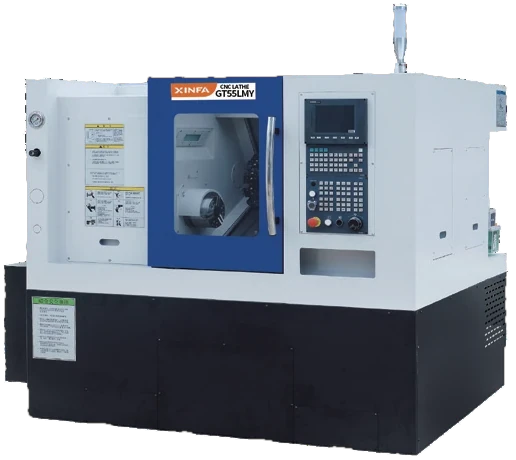
Robô colaborativo, ou cobot, é um braço robótico feito para trabalhar perto de gente. Ele limita força e velocidade, para quando encosta em algo fora do esperado e costuma ser programado por uma tela simples ou conduzindo o braço com a mão. Na usinagem, o uso mais comum é o mais modesto: tirar a peça pronta da máquina e colocar a próxima.
Parece pouco. Num turno de oito horas com ciclo de dois minutos, são 240 vezes em que alguém abre a porta, solta a placa, troca a peça, fecha e aperta o ciclo. É esse vai e vem que o cobot assume.
Cobot ou robô industrial
O robô industrial clássico é mais rápido e carrega mais peso, mas trabalha dentro de cercado, com cortina de luz e intertravamento. O cobot abre mão de velocidade e de carga para dispensar parte dessa proteção e ocupar menos chão de fábrica.
Essa dispensa nunca é automática. Quem decide é a análise de risco da célula, que olha a garra, a peça, a aresta da ferramenta e tudo o que se move por ali. Um braço colaborativo carregando uma peça com rebarba afiada pode exigir tanta proteção quanto um robô comum, e a NR-12 continua valendo para a máquina e para a célula inteira.
Quando o cobot compensa
- A peça muda de tempos em tempos e reprogramar a pega precisa ser rápido.
- A geometria não se encaixa numa alimentação linear, como peça irregular ou que precisa ser virada entre operações.
- O layout não comporta um pórtico por cima da máquina.
- Uma pessoa precisa continuar perto da célula, abastecendo bandeja ou medindo peça.
Quando outra solução resolve melhor
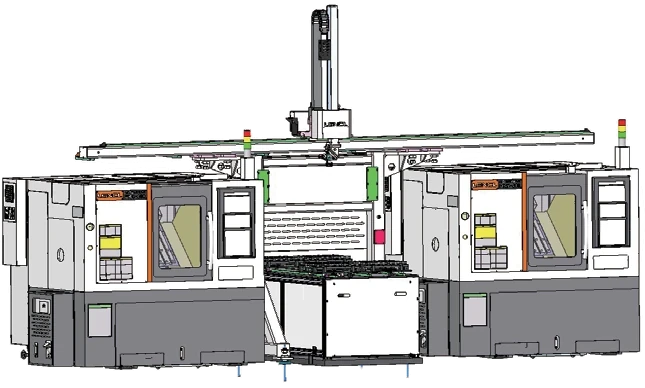
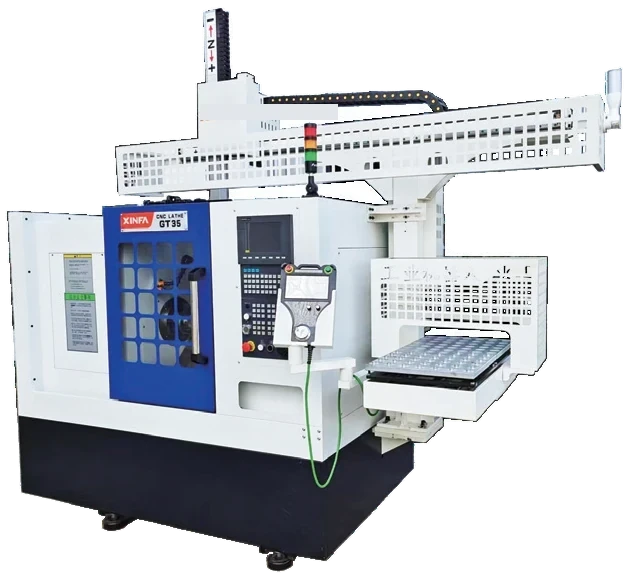
Se a peça sai sempre da barra, um alimentador de barras faz o trabalho com menos custo e menos ponto de falha. Se a máquina é da série GT e a peça pesa até 3 a 5 kg, o sistema truss já foi desenhado para ela e faz carga e descarga por cima, sem ocupar a frente da porta.
E se a peça passa por várias máquinas, o ganho está na transferência entre elas. Aí o assunto é linha automática, e não um robô para cada máquina.
O que dimensionar antes de pedir cotação
- Peso da peça somado ao peso da garra, que é o que conta para a capacidade de carga do braço.
- Alcance entre a bandeja, a placa e o ponto de descarga.
- Posição de pega, e se a peça precisa ser virada entre uma operação e outra.
- Tempo de ciclo da máquina, porque o robô não pode virar o gargalo.
- Como a peça chega e como sai: bandeja, gaveta, esteira ou caixa.
- Abertura de porta e acionamento da placa, que precisam conversar com o comando da máquina.
O erro mais comum
Comprar o braço antes de desenhar a célula. O robô é a parte fácil. O que decide se a célula roda o turno inteiro é a garra, a bandeja e a comunicação com a máquina.
Por isso o dimensionamento começa pela peça, e robô e torno são tratados como um processo só. É assim que montamos o fornecimento do braço robótico colaborativo. Mande o desenho, o volume e uma foto do espaço em volta da máquina, e a gente diz qual das saídas faz sentido para a sua peça.